WORKS 開発事例
【ヒューマノイド Unitree G1】通信途絶時にホームへ自律帰還する機能を開発【ROS2・Nav2による実機検証】
(2026年8月18日時点の記事です)
はじめに
フィジカルAIロボットの現場課題の1つに、「通信状態が途切れても安全帰還する」という要件があります。
例えば、プラント施設の場合、Wi-Fiが途切れてロボットが誤作動した場合、周囲の機器を破損するリスクがあります。
廃炉作業の現場においては、万が一、遠隔ロボットが通信途絶状態になった場合、機体を回収するために、人が被ばくリスクを負うことになります。
「自律帰還機能」は、現場導入にあたり優先的な課題の1つです。
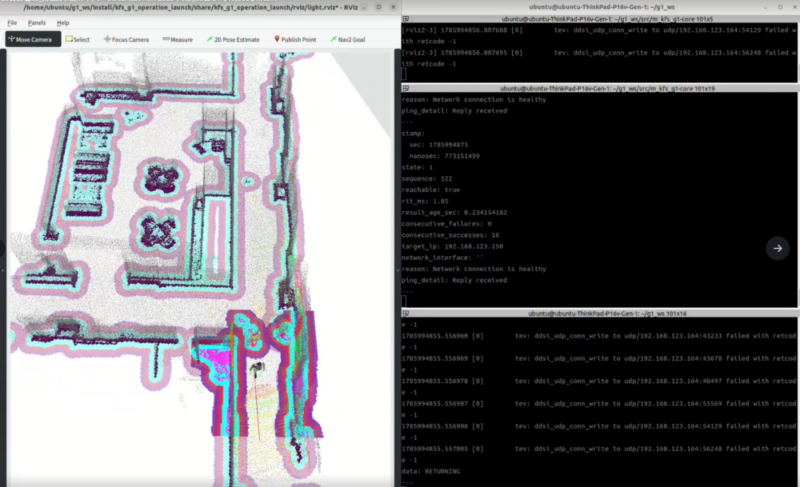
クフウシヤでは、ヒューマノイド「Unitree G1」に、ネットワーク切断を検知したら自律的にホームポジションへ帰還する機能を開発しています。
本記事では、SLAMの精度改善から自律移動の実装、そして帰還動作の実現までの様子をご紹介します。
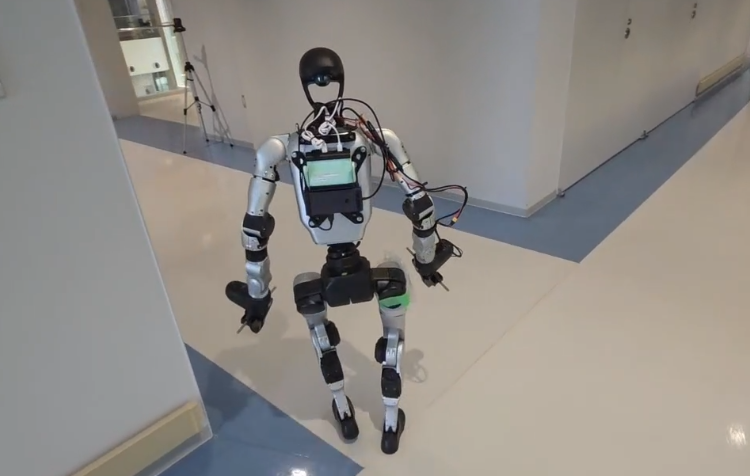
1. 自己位置推定の安定化
1-1. ロボットモデルの修正
まず初めに、SLAMと自己位置推定の精度が思うように出ないという問題がありました。
RVizの点群を確認したところ、実機では足裏が確かに地面に接地しているにもかかわらず、RViz上では足裏と地面の点群が平行になっていないことに気が付きました。
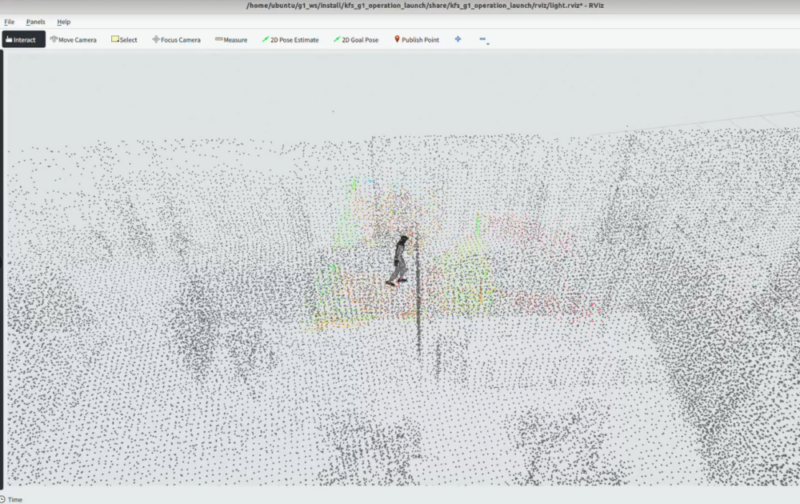
これは、ロボットモデル上のTF(各リンクの位置・姿勢を表す座標変換)が、実機の状態とずれていたということです。
LiDARから得られた点群を正しい位置・姿勢で扱うには、実機上のLiDAR位置とロボットモデル上のTFが一致している必要があります。
このずれがあると、点群自体が正しくても地図生成や自己位置推定に誤差が生じます。
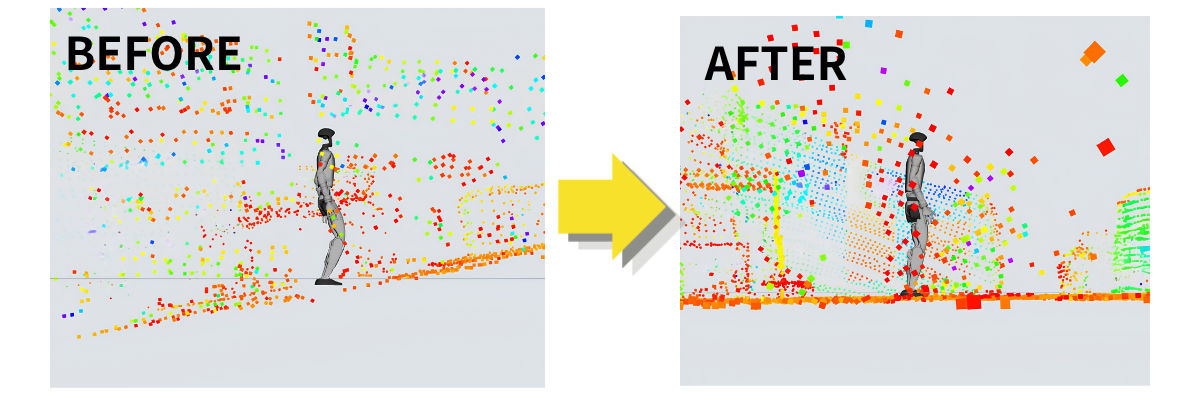
使用しているG1の機体バージョンに対応したURDFを使用していましたが、実機と比較すると特に頭部周辺の形状やLiDARの取付位置・角度に差があることが分かりました。
G1の機体のヘッドにはLiDARのMID-360が搭載されているため、この差がセンサフレームのずれとして効いていました。
そこで、実機の見た目に合わせてMID-360のフレーム位置・角度を目視で調整しました。
その結果、修正前に見られていた自己位置推定の不安定さが軽減され、より安定して動作することを確認しました。
1-2. LiDARの視野設計
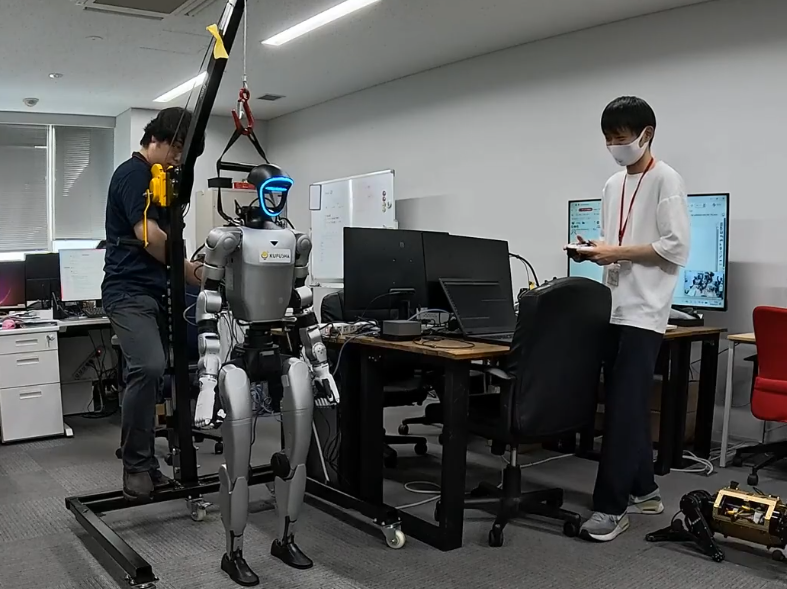
当初は、MID-360の後方90度を見ないように設定していました。
理由は、吊り下げ治具や、背後に立つオペレータを点群として拾うことを避けるためです。
しかし、運用してみると、後方の視界を切り落とすことで環境から得られる特徴量が不足し、自己位置推定が不安定になっていました。
特に、壁や床など似た形状が連続する廊下では、自己位置を拘束するための幾何的な情報が少なくなり、この傾向が顕著でした。
360度すべてを見るように変更して検証した結果は次のとおりです。
■ 吊り下げ治具で吊った状態:自己位置を見失わない
■ 歩行させた場合:すぐ後ろに人が立つと視界が狭くなり見失うことがあるが、人が離れていれば安定して保持できる
視野を絞って不要な点群を減らすか、広げて特徴量を稼ぐか、環境に応じた見極めを行いました。
2. 自律移動のためのG1歩行制御機能の実装
自律移動のオープンソースパッケージであるNav2から出力される並進・旋回速度指令を受け取り、G1の歩行コマンドへ変換して機体を動かすための制御ノードを実装しました。実装にあたっては、Unitreeが公開しているROS 2のコードを改良しています。
■ loco_controller:
Unitreeの既存実装はMultiThreadedExecutorでの利用を前提とした構成でした。
そのまま利用すると複数のコールバック間で排他制御を考慮する必要があるため、今回のシステムではSingleThreadedExecutor上でも扱えるよう制御処理を見直しました。
■ loco_client:
既存実装ではメッセージ受信のたびにSubscriptionの生成・待機処理が発生しており、速度指令の反映に遅延が生じていました。そこで、必要なSubscriptionを初期化時に生成し、再利用する構成へ変更しました。
■ 旋回速度:
G1では、小さすぎる速度指令を与えても実際には歩行・旋回を開始しない領域があることが分かりました。
そこで、実機を用いて並進・旋回それぞれについて動作可能な最低速度を確認しました。この値は、後述するNav2の速度指令補正にも利用しています。
3. 自律移動の安定化
navigation2による自律移動に進むと、目標地点にたどり着けず、途中で止まってしまう問題が起きました。
対策として、①処理負荷の低減、②TF更新の安定化、③最低速度を考慮した速度指令補正を行いました。
3-1. 処理負荷の低減
ロボットが途中停止する際、Nav2実行中は計算負荷が高まり、TFの更新・参照時刻の差が大きくなるケースが確認されました。
対策として、経路追従に用いるMPPI(Model Predictive Path Integral:多数の制御候補をサンプリングして評価し最適な指令を選ぶ手法)のサンプリング数を減らして処理負荷を下げ、TFの時刻許容差 transform_tolerance を大きめに設定しました。
3-2. TF更新の安定化
lidar_localization_ros2 では、自己位置推定結果を受信したタイミングでのみTFを配信していました。
そのため、推定結果の更新間隔が一時的に長くなると、その間TFも更新されず、Nav2が必要とする時刻のTFを取得できない場合がありました。
対策として、lidar_localization_ros2 を最新版に更新し、タイマー関数でTFをパブリッシュするようパラメータを調整(その他のパラメータも調整)しました。
ROS 2のナビゲーションは、「この時刻のロボットはこの位置にいた」という時系列のTFを前提に動きます。
センサデータの時刻に対応するTFが存在しない、あるいは古すぎれば、変換に失敗して制御が破綻する恐れがあります。
3-3.最低速度を考慮した速度指令補正
Nav2から出力される速度指令がG1の最低動作速度を下回ると、指令は出ているものの機体が動かず、スタックするケースがありました。
対策として、一定以上の速度指令が出ている場合は、G1が実際に動作可能な最低速度を下回らないよう補正する処理を追加しました。
前章で測定した最低動作速度を使用し、自律移動検証時に微調整しています。
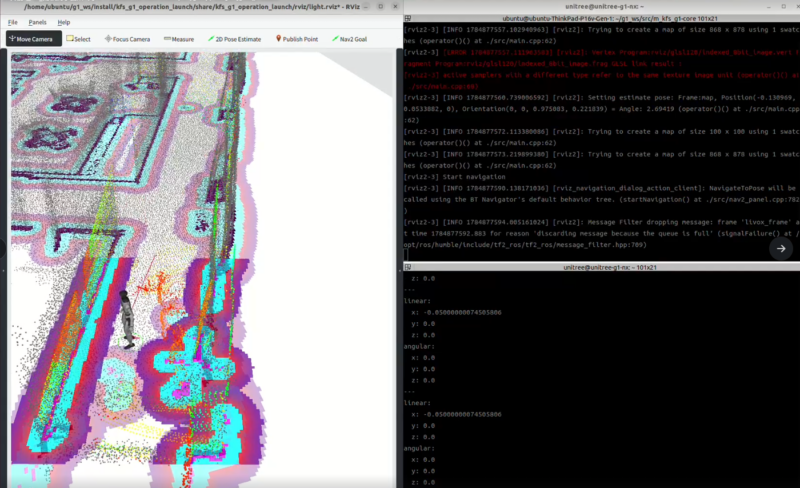
4. 通信途絶検知と自律帰還機能の実装
自律移動が安定して行えるようになったため、最後に遠隔PCとの通信途絶を検知して自律帰還へ移行する機能を実装しました。
4-1. ネットワーク構成
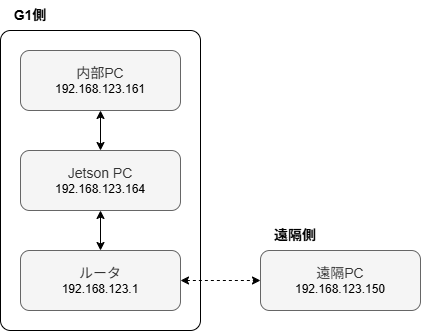
自律帰還の検証では、G1背面に外付けルータを搭載し、Jetson PCなどG1内部の機器と遠隔操作PCを同一ネットワークに接続しています。
4-2. 通信途絶検知と自律帰還機能について
G1側では遠隔PCとの通信状態を監視し、一定条件で通信途絶と判断すると、現在実行中のナビゲーションをキャンセルします。
その後、音声で通信途絶と帰還開始を通知し、あらかじめ設定したホームポジションをNav2へ目標地点として与えることで、自律的に帰還します。
ただし、RVizの画面だけでは切断が検出されたことが外から分かりにくいため、G1に音声で状況を知らせる機能を実装しました。実際の動作は次のとおりです。
1.自律移動を開始
2.移動中にネットワークを切断
3.切断を検出したロボットが停止
4.「ネットワークが切断されたのでホームに戻ります」と英語で発話
5.ホームポジションまで自律移動
5. 今後の展望
今後は、SLAMを行いながら自律移動し、通信途絶時にはそのままホームポジションまで自律帰還できる仕組みの実装を進めていきます。
また、より複雑な環境での自律移動や帰還動作についても検証を進めていく予定です。
おわりに
今回の開発では、「通信に依存しない安全性の向上」をヒューマノイドに実装しました。点検・巡回といった実運用には欠かせない要素です。
ヒューマノイドや四脚ロボットの現場活用、貴社の用途に合わせた共同研究、共同開発にご興味をお持ちの方は、ぜひお気軽にご相談ください。
■ 参考リンク
・GitHub navigation2:
https://github.com/ros-navigation/navigation2
・GitHub Lidar_Localization_ros2:
https://github.com/rsasaki0109/lidar_localization_ros2
WORKS 関連事例
-
ロボット開発 2026.09.01
オリジナル四脚ロボットのSim2Real ―履歴情報を追加したポリシーを実機へ
-
ロボット開発 2026.06.09
【Lerobot】フィジカルAIは未知環境に対応できるのか?VLAモデル「π0.5(pi0.5)」の実機検証【 ゼロショット適応性実験】
-
ロボット開発 2026.05.11
【Go2】点検・巡回用の四脚ロボットが強化学習でオープン階段を歩行【Sim2Sim/Sim2Real】
-
ロボット開発 2026.04.06
【TRON1】NavigationとMID360で障害物回避してみた!オドメトリ課題の解決方法【ROS2/自律移動】
-
ロボット開発 2026.03.31
「おもてなし」をロボットへ。双腕アームロボット「OmniHost」が目指す、宿泊・飲食業の新しいかたち
-
ロボット開発 2026.01.20
段差や階段でも倒れない!車輪型二足歩行ロボット「TRON1」とSim2Realで実現する巡回・運搬
-
ロボット開発 2025.12.11
【AMDハッカソン第2位】LeRobotx模倣学習で示すフィジカルAIの実装力!
-
ロボット開発 2025.10.30
国産四脚ロボット開発進捗:Sim2Realで歩行速度2.0m/s達成、段差昇降の安定化へ!
-
ロボット開発 2025.09.19
大阪・関西万博で実証へ:新型AIスーツケースのロボット開発に技術協力【ソフトウェア編】
-
ロボット開発 2025.09.19
大阪・関西万博で実証へ:新型AIスーツケースのロボット開発に技術協力【ハードウェア編】
-
ロボット開発 2025.08.28
ヒューマノイドが「歩き方」を独学する瞬間!【Sim2Real検証とVLAの活用事例】
-
ロボット開発 2025.07.28
SmolVLAで低コスト・高性能AIロボットを実現 【Hugging Face LeRobot 】
-
ロボット開発 2025.06.11
フィジカルAI時代の幕開け!ヒューマノイドロボットの未来
-
ロボット開発 2025.06.04
World Robot Summitへの挑戦!災害対応ロボット『MISORA2.0』開発の道
-
ロボット開発 2025.05.30
現場課題を支える!カスタマイズ可能な「国産製 四脚歩行ロボット」の開発【Sim2Real活用事例】
-
ロボット開発 2025.05.23
Open Duck Mini :かわいい見た目で、現場に入り込む新しいかたち?
-
ロボット開発 2025.05.21
「シミュレーションから現実世界へ!国産四脚ロボット開発の現場から」
-
ロボット開発 2025.04.21
模倣学習によるロボット制御の研究開発ー VLAの可能性を見据えて ー
-
ロボット開発 2021.07.16
精密板金 曲げ工程のマシンテンディング
-
ロボット開発 2021.02.28
階段昇降ロボットの開発
-
Asion 2020.12.29
ドライ清掃ロボット「Asion」開発秘話
-
ロボット開発 2019.12.18
TIG溶接支援ロボット
-
ロボット開発 2018.11.01
切削加工 マシニングセンターのマシンテンディング
RELATED NEWS 関連ニュース
-
お知らせ 2026.05.28
経済産業省「廃炉・汚染水・処理水対策事業」でフィジカルAI搭載ロボット技術の開発を開始します
-
お知らせ 2026.03.02
【ネットワンシステムズ様との共創プロジェクト】Local5G×国産四脚ロボット遠隔操縦の取り組みを掲載いただきました
-
お知らせ 2026.02.26
【福島で実現するフィジカルAIとヒューマノイド×廃炉】Hama Tech Channelにて当社の取り組みを掲載いただきました
-
メディア掲載 2026.01.28
日本経済新聞にて当社の「フィジカルAIを活用したロボット開発」の取り組みをご紹介いただきました
-
お知らせ 2025.12.11
「AMD Open Robotics Hackathon」で、当社チームが2位を受賞しました
-
お知らせ 2025.10.03
AI・ロボットの社会実装を推進する「AIロボット協会(AIRoA)」に加入しました